RoboTracer为什么用(u,v,d)表示轨迹,而不是直接预测(x,y,z)?
直接预测XYZ要求模型同时学准三维绝对数值和相机内外参,容易训练不稳定且泛化差;而(u,v,d)将2D像素坐标与独立深度分离,天然兼容海量互联网2D图文数据,也可通过相机内参无损还原3D坐标,迁移性更好。

作者丨 张 璐 编辑丨 幸丽娟 &nbs
RoboTracer是北航、北大、智源、中科院自动化所等团队提出的3D空间感知与轨迹生成方法,采用图像坐标加度量深度(u,v,d)的表征代替直接预测XYZ,让VLM具备绝对尺度与多步推理能力。其基于约450万样本的TraceSpatial训练,在TraceSpatial-Bench上综合成功率从Gemini-2.5-Pro的3%提升至39%,接入内参与深度达45%;真机UR5桌面任务60%,G1浇花30%。
直接预测XYZ要求模型同时学准三维绝对数值和相机内外参,容易训练不稳定且泛化差;而(u,v,d)将2D像素坐标与独立深度分离,天然兼容海量互联网2D图文数据,也可通过相机内参无损还原3D坐标,迁移性更好。
RoboTracer引入基于回归监督的尺度解码器,在对数空间做回归,并允许模型按上下文自主选择米、厘米、英寸等物理单位,避免与预训练阶段的物体先验冲突;同时增加通用空间编码器,支持单目RGB或额外深度图、相机内参输入,提升尺度估计。
论文报告真机成功率:UR5桌面抓放约60%,Unitree G1从左到右悬停浇花约30%,OpenVLA和RoboRefer成功率均为0。说明(u,v,d)轨迹可跨机器人构型复用,但人形长程操作仍非稳定可用。
 Arc主网上线 生态内有哪些项目?
 别闹,几粒盐就能立起高脚杯?你是不是用胶水了?AI大模型工场2026 AI产业生态大会今日举办,大咖同台共探智能生长与产业共生
 GPT Image 2.5 对比实测:变化与局限
 我的“一人公司”,是怎么搞钱的?
 云连锁到轻连锁,品牌业务逻辑的改变
 CLARITY闯关失败 加密市场闻声而动 政策空白谁填补
 耐克、妮维雅、谷歌的警示:品类,正在误导品牌战略!XCancel 服务再次下线清华稳准智能联合发布LimiX-2,结构化数据基础模型登顶国际评测榜单
 清晰法案有概率通过?市场可能并未定价
 「沃什时代」首次加息要来了?华尔街算好了三种剧本圆桌:新能源:后时代的深水淘金 | 36氪 2026产业未来大会AWS 称无法恢复中东部分可用区资源和数据的访问
 AI不会放缓
 19.98 万元起,吉利银河战舰 700 开启预售,最高 1129 匹马力,还有三电机四驱
 iPhone 18 Pro & Duo 首发评测,提升最大的是「充电」和这个…
 黄仁勋正演讲遇特朗普突然来电:通话全程直播
 当年救了臭氧层的功臣,现在变成了永久性污染物
 豆包工作打出“团队Agent”牌,Workbuddy、千问会跟吗?
 展翼之后,三折叠再次进化:HUAWEI Mate XT 2 非凡大师深度体验评测支付宝 xUI -- “阿宝”背后的 Agentic 终端交互引擎
 HYROX比赛腹泻这事,运动员拼归拼,但主办方不能装看不见
 从入门到精通,一篇文章带你入门产品经理!(2026 年最新版)华为坤灵升级“4+10+N”场景化方案,发布“经纬计划”和50个样板点
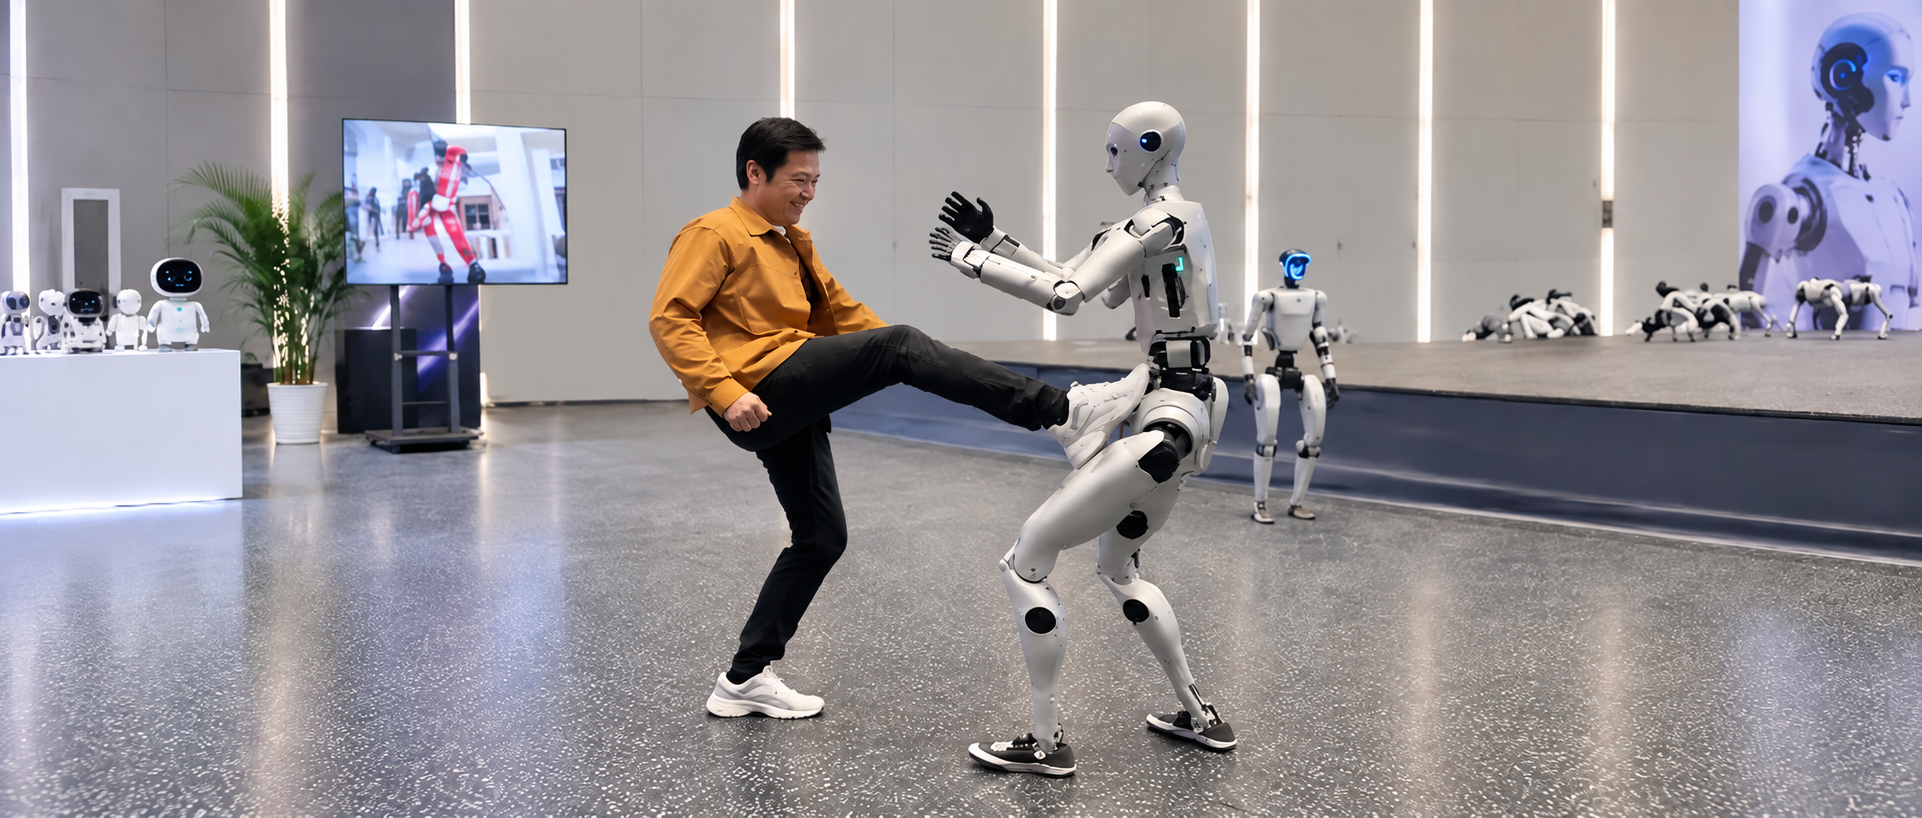 早报|雷军同日到访宇树与B站/罗永浩差评带来流量,野人先生单日涨粉近3万/鸿蒙智行确认问界合作调整,赛力斯主导
 无效的管理者和疲惫的基层:浅论考核指标的漂移7名博士生仅用3个月从零训练7B大模型:代码+数据+训练日志全公开
 稳定币挤兑与套利集中化
 实习生1天消耗1亿Token被约谈:如何衡量Token的ROI